 国际站
2026年10月9日至11日,第四届智能控制与计算国际会议(IC&C 2026)在哈尔滨举行。会议由哈尔滨工程大学主办,长春工业大学协办,IEEE提供技术支持。来自高校和科研机构的专家学者围绕非线性控制、复杂系统优化、无人系统自主控制与智能感知等议题,交流研究进展,研讨相关理论方法及工程应用。会议设主旨报告、特邀报告、平行分会、海报展示和学术参访等环节。
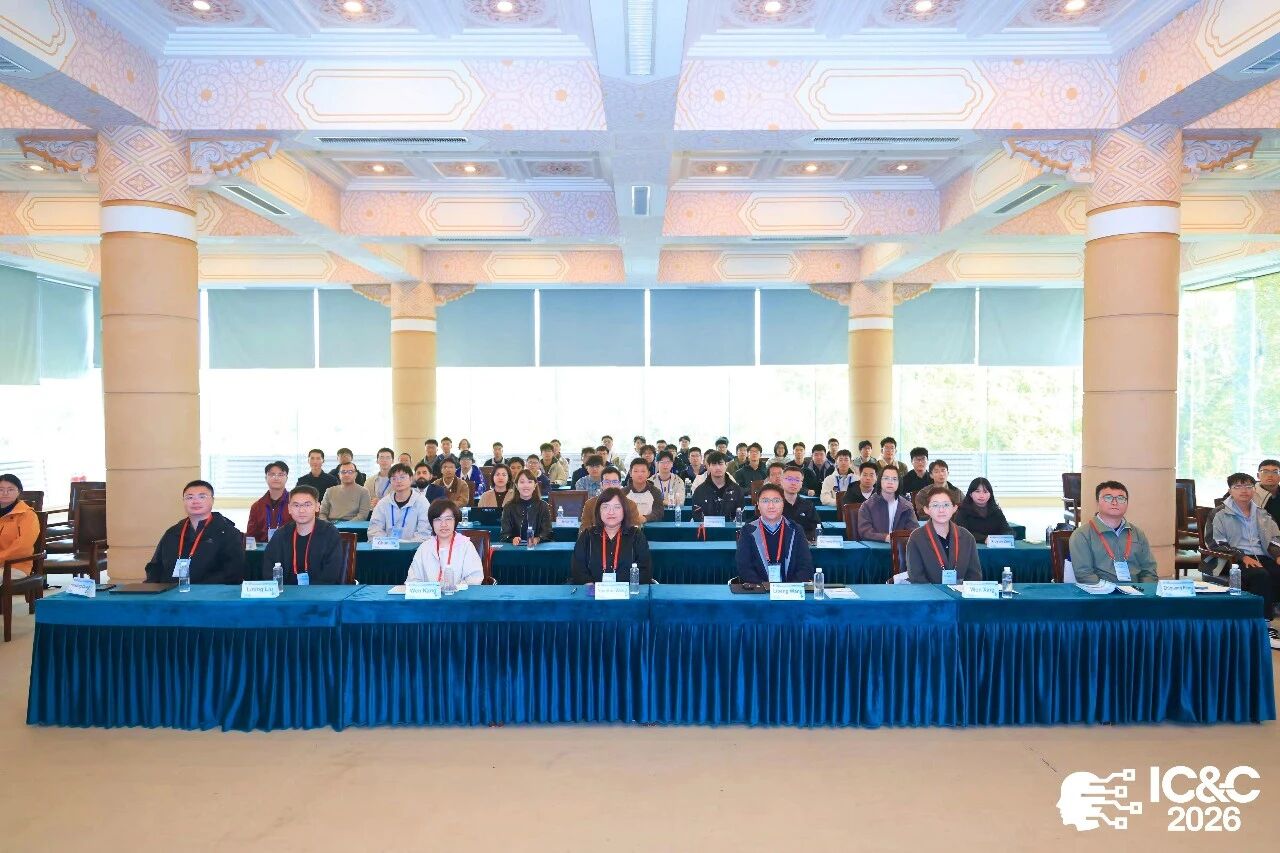 大会开幕式
10月10日上午,大会正式开幕。大会共同主席、哈尔滨工程大学冯志光研究员主持开幕式,大会共同主席、哈尔滨工程大学王元慧教授致欢迎辞。
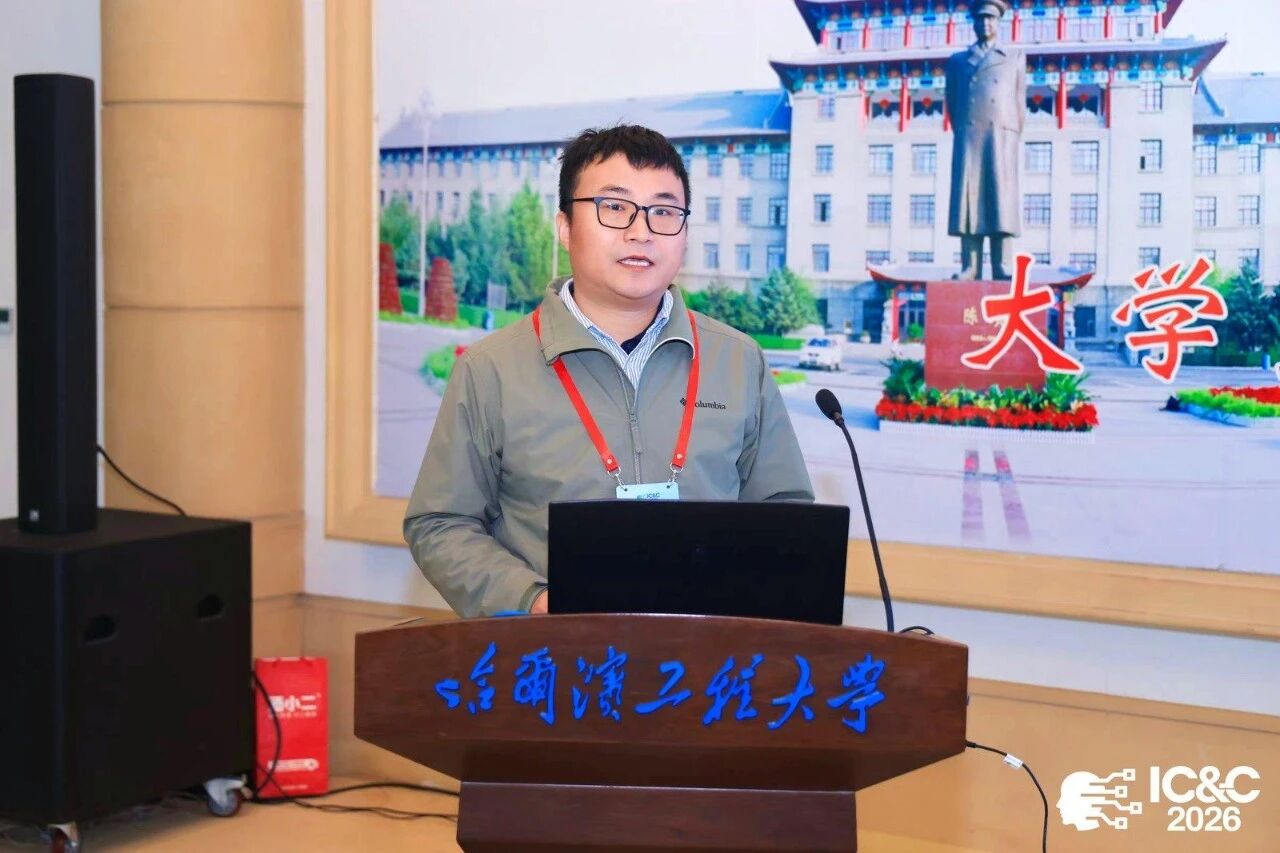 王元慧教授代表主办方欢迎与会专家学者,并介绍会议组织情况。她表示,智能控制与计算在智能系统、无人装备和先进制造等领域具有重要作用,相关研究的深入开展需要加强不同学科和研究方向之间的交流合作。她希望与会学者充分交流研究成果,深入讨论学术问题,共同探索相关技术的发展与应用。
 主旨报告聚焦控制理论与工程应用
中国工程院外籍院士、IEEE Fellow、重庆大学人工智能研究院院长宋永端教授、北京工业大学计算机学院院长韩红桂教授、哈尔滨工程大学王立鹏教授分别作主旨报告介绍PID控制架构、多目标动态协同优化及故障与扰动环境下非线性控制的研究进展。
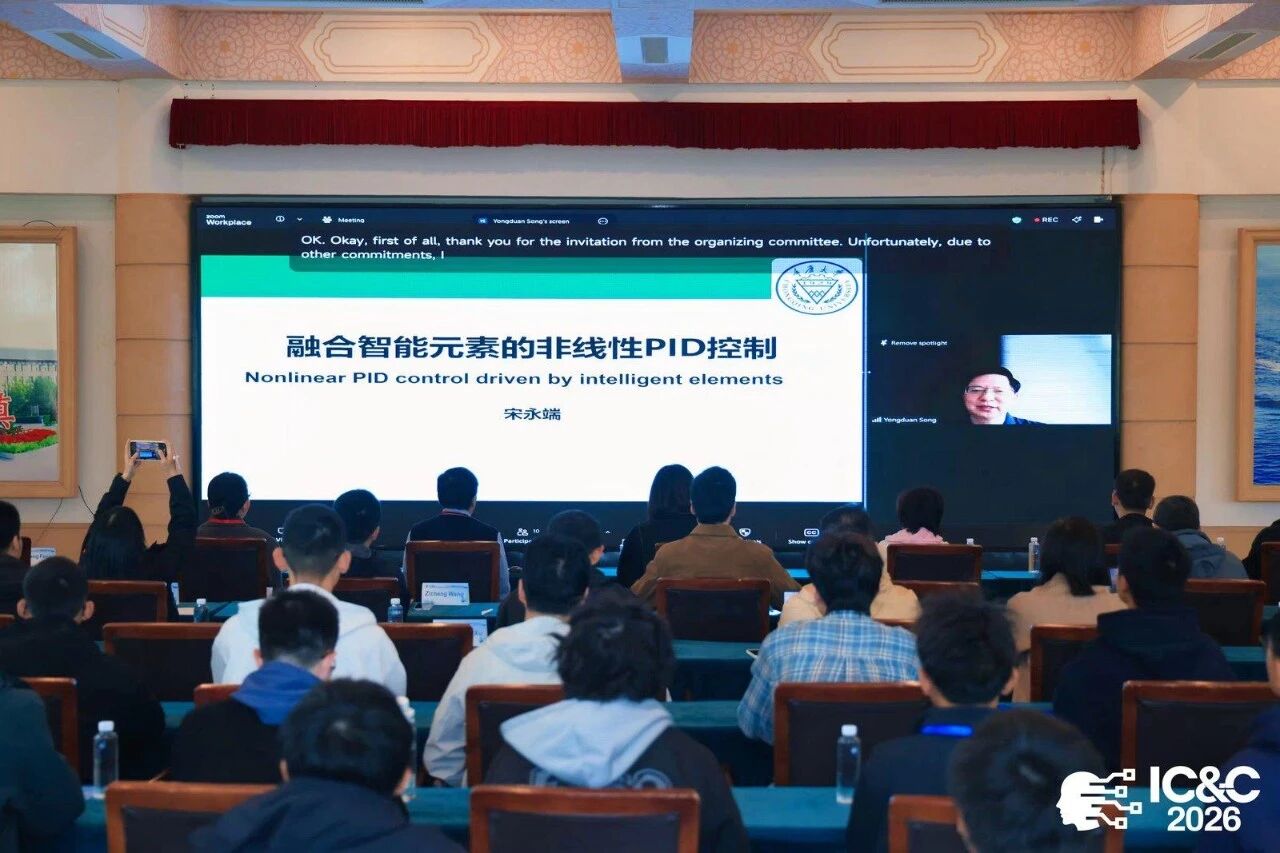 宋永端教授作题为“从线性到非线性:PID控制架构的突破与实践”(From Linearity to Nonlinearity:Breakthroughs and Practice in PID Control Architectures)的报告。针对传统固定参数PID控制在复杂工业系统中的适应性问题,报告介绍了融合智能算法、自适应机制以及非线性与不确定性补偿的控制方法,讨论如何在保留PID控制结构简洁、易于工程实现等特点的基础上,改善系统动态响应和抗扰性能,提高对复杂工况的适应能力。
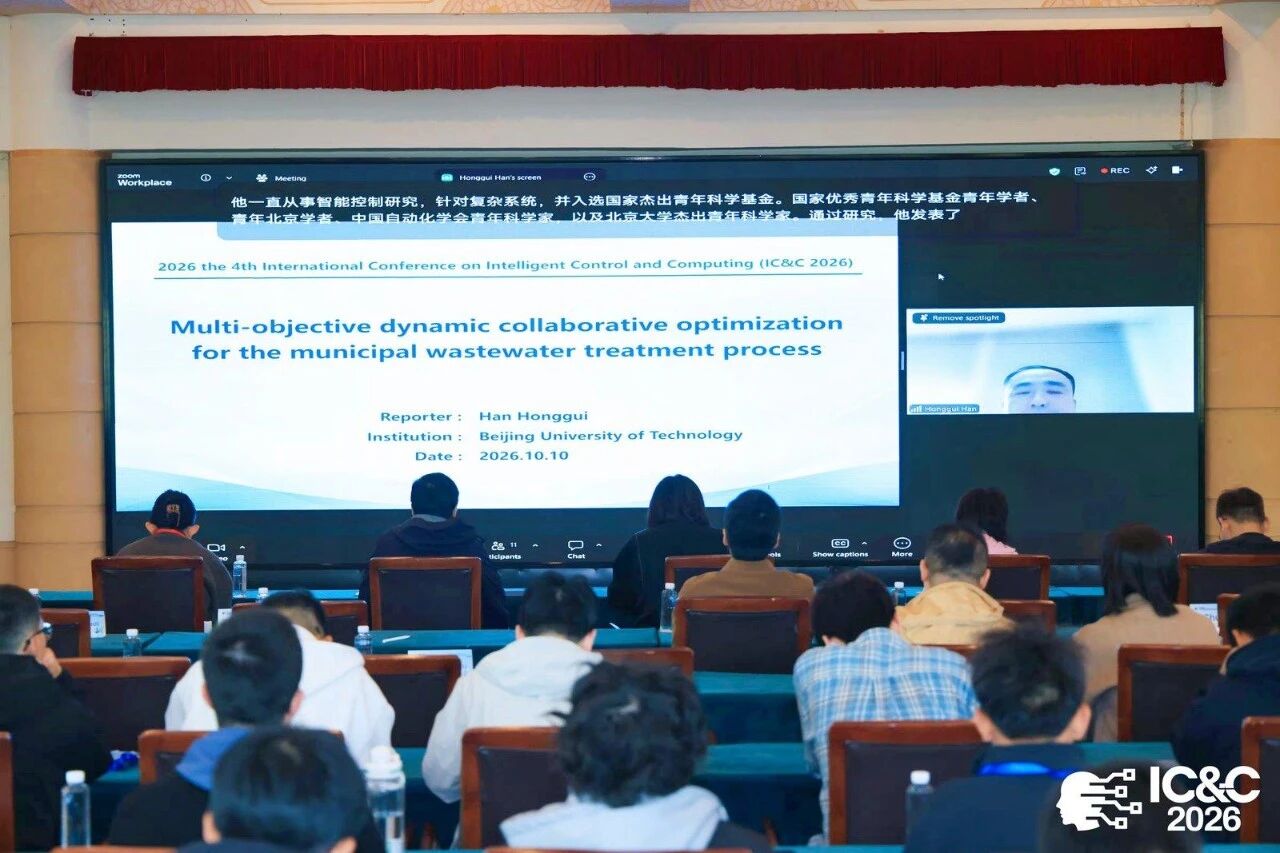
韩红桂教授作题为“市政污水处理过程的多目标动态协同优化”(Multi-objective dynamic collaborative optimization for the municipal wastewater treatment process)的报告。针对污水处理过程中的多工序、多工况及时变特性,报告介绍了不同时间尺度下的性能指标构建与多冲突目标动态优化方法,重点讨论局部与全局、短期与长期、效率与安全等目标之间的协调,以及关键运行变量的实时优化设定问题。
王立鹏教授作题为“故障与扰动环境下的非线性控制及应用”(Nonlinear Control and Applications under Fault and Disturbance Environments)的报告。报告介绍了故障重构与容错控制一体化、滑模控制、非线性模型预测控制及事件触发最优控制等方法,并结合旋翼飞行器、固定翼飞行器和船舶等平台的应用,讨论故障与扰动条件下的控制精度、系统稳定性和任务可靠性问题。
专题研讨交流研究方法与应用进展
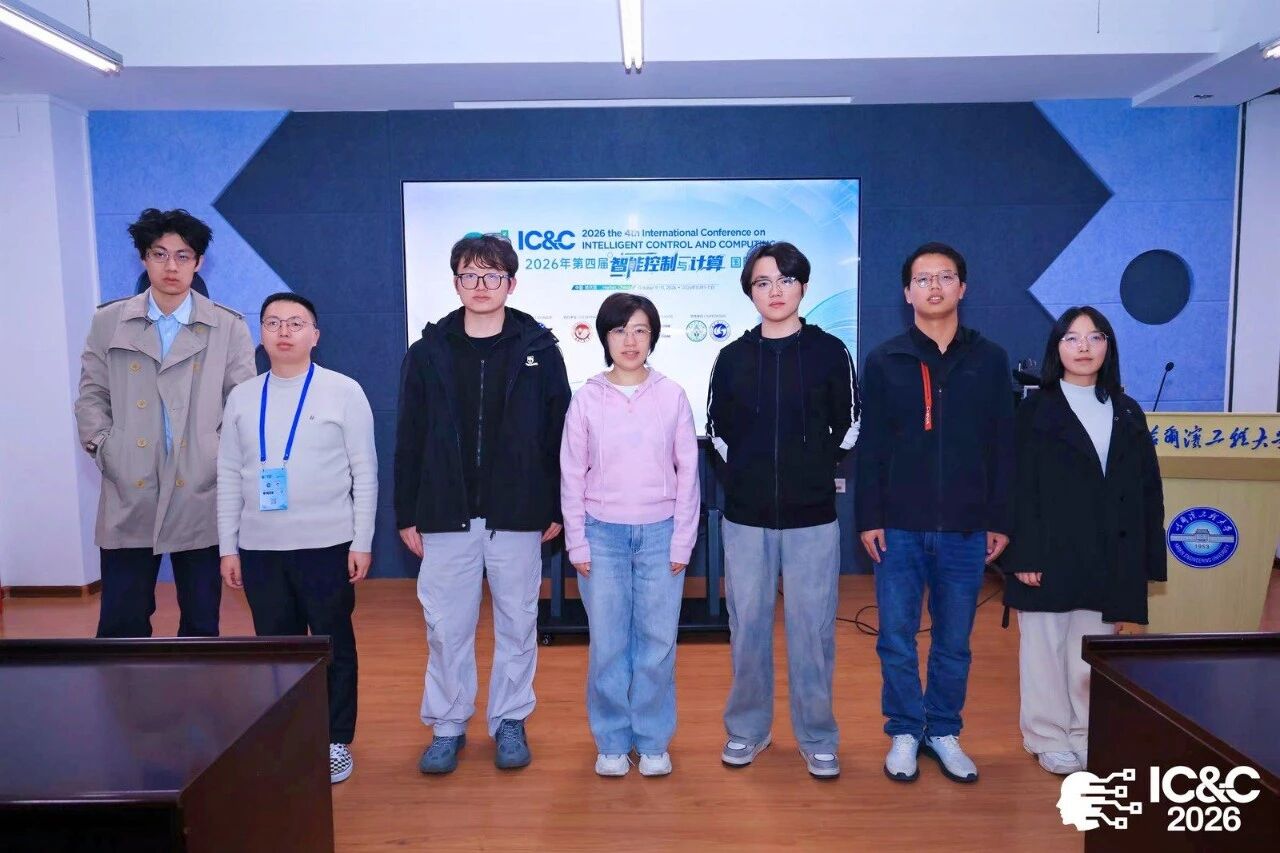
10月10日下午,会议举行5场线下平行分会和1场海报分会,部分分会安排了特邀报告。线下平行分会议题涉及数字孪生赋能的智能信息系统安全检测与智能防御、多模态感知融合的智能测量与信号处理、无人系统自主控制与智能决策,以及复杂控制系统智能故障诊断与装备健康管理等方向。与会代表围绕具体研究中的理论建模、算法设计和应用验证等问题进行交流。
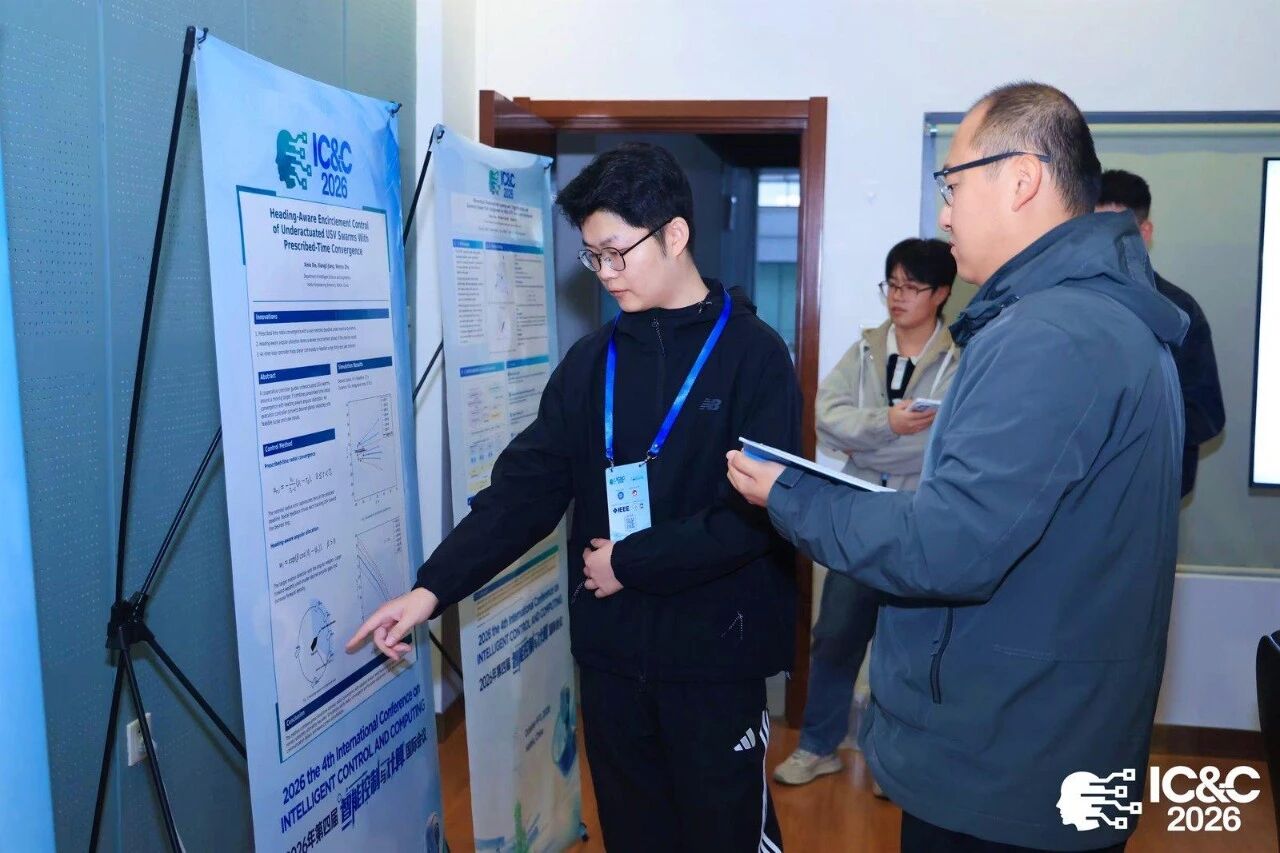
海报分会以基于机器视觉的无人集群协同控制与智能定位技术为主题,集中展示相关研究工作,供与会代表交流讨论。
10月11日,会议举行2场线上平行分会,议题分别为多智能体系统协同控制与网络资源优化调度、基于视觉的嵌入式感知系统与物联网应用。与会学者通过线上报告和讨论,交流研究方法及应用进展。
学术参访增进对科研实践的了解
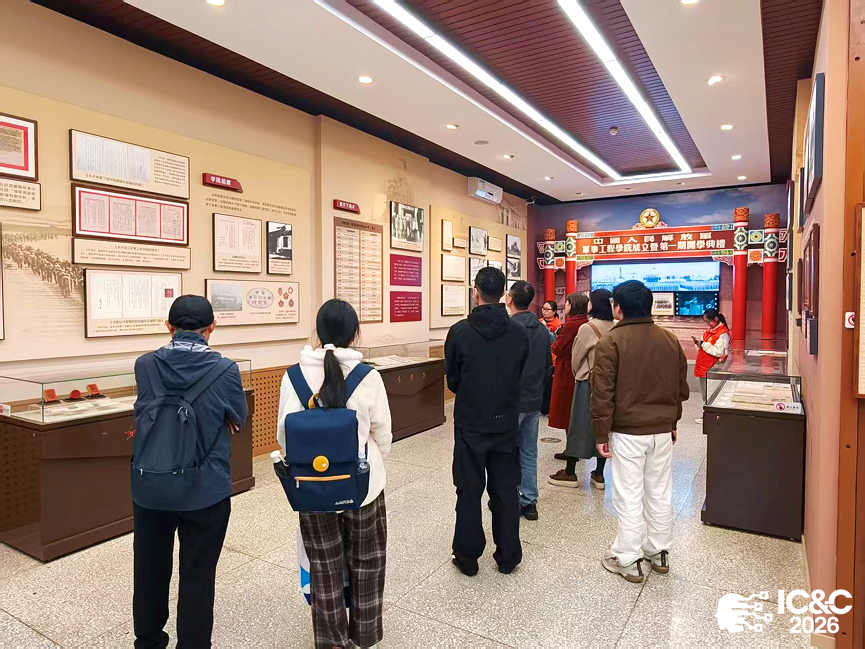
10月9日下午,大会组委会组织与会代表参观哈军工纪念馆和哈尔滨工程大学船舶数字与智能技术实验室。
在哈军工纪念馆,代表们通过历史展陈,了解哈军工的发展历程及其在国防科技人才培养和科学研究方面的贡献。随后,代表们参观船舶数字与智能技术实验室,了解智能船舶仿真验证评估、航行态势智能感知、数字孪生、远程支持控制及集群编队控制等方面的研究工作,考察船舶离线仿真、在线远程控制和虚实融合协同推演等实验条件。
本届会议的报告与研讨涉及控制理论、计算方法及其在船舶、无人系统和工业过程中的应用。学术交流与实地参访相结合,使与会学者在交流研究成果的同时,进一步了解相关工程问题和实验条件,为后续研究与合作提供参考。