 国际站
在汽车工厂里,机械臂可以沿着预定轨迹完成焊接;在电子制造车间,机器人能够将微小元件放置到指定位置;在食品生产线上,机械设备可以识别产品外观并剔除不合格品。
这些操作看似简单,实际上需要机器人准确回答三个问题:我在哪里?目标在哪里?怎样移动才能完成任务?
这正是工业机器人感知、运动规划与控制技术共同解决的问题。
一、机器人为什么不能只靠机械结构工作?
机械臂通常由多个连杆和关节组成。关节可以是旋转关节,也可以是直线运动关节。通过协调不同关节的动作,机械臂末端的夹爪或工具便能够到达不同位置。
然而,仅仅拥有机械结构并不足以完成精密任务。机器人还需要控制器、电机驱动器、位置传感器,有时也需要摄像头、力传感器等设备。
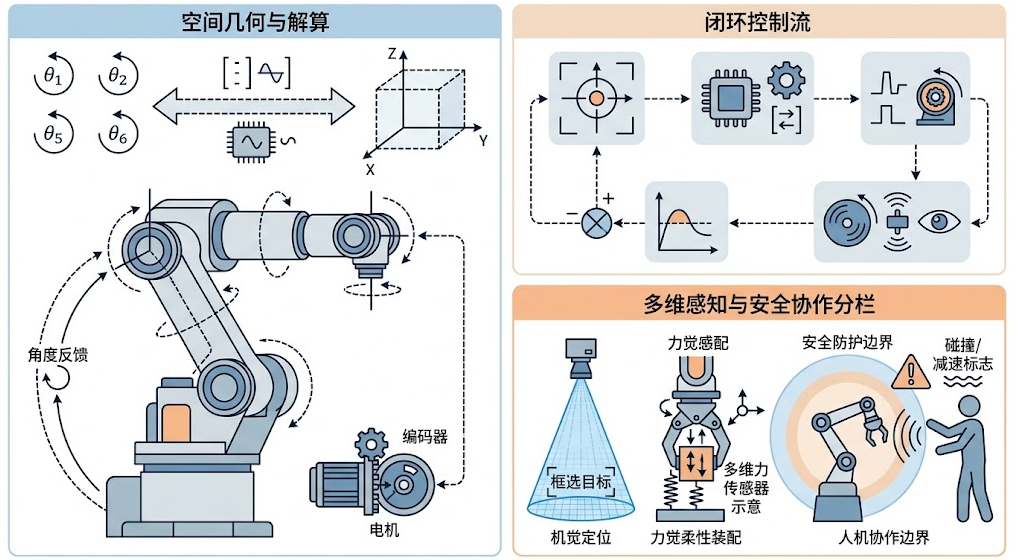
以机械臂抓取零件为例,系统首先需要确定零件的位置,再计算机械臂应当如何移动,随后控制电机执行动作,并在过程中检查实际运动是否符合预期。
如果没有反馈机制,即使电机接收到了正确的指令,也可能因为负载变化、机械间隙或外部干扰而出现偏差。
因此,现代工业机器人通常不是简单地“发出指令然后等待”,而是通过感知、计算、执行和反馈形成连续的控制过程。
二、机器人怎样知道自己和目标的位置?
1.运动学:从关节角度计算末端位置
机器人运动学研究关节运动与机器人各部分位置之间的几何关系。
例如,一台具有多个旋转关节的机械臂,其末端位置由各关节角度、连杆长度和关节之间的相对关系共同决定。
如果已知各关节角度,就可以计算机械臂末端的位置和姿态,这称为正运动学。
反过来,如果任务要求夹爪到达某个指定位置,就需要求解应该采用哪些关节角度,这称为逆运动学。
逆运动学可能存在多个解,也可能因为机械臂结构和工作范围的限制而没有可行解。因此,控制系统还需要考虑关节限位、碰撞风险和运动平滑性。
2.传感器:测量真实运动状态
电机编码器等传感器可以测量关节位置或转动量,帮助控制器了解机器人实际运动到了哪里。
在精密装配中,视觉传感器可以识别零件位置;力传感器则可以检测夹持或接触时的作用力。
不同传感器提供的信息各不相同。位置传感器擅长测量运动状态,摄像头能够提供环境图像,力传感器可以反映接触情况。系统需要根据任务将这些信息结合起来。
三、闭环控制为什么能让机器人更精准?
假设机器人需要将一个零件移动到指定位置。如果控制器只根据预先计算的指令驱动电机,这属于开环控制。一旦运动过程中出现扰动,系统就可能无法及时纠正偏差。
闭环控制则会持续比较目标状态和实际状态,计算两者之间的误差,并根据误差调整控制指令。
例如,机器人末端本应移动到坐标位置A,但传感器发现它仍然偏离目标,控制器就会继续调整电机输出,直到误差进入允许范围。
实际系统可能采用比例—积分—微分控制(PID),也可能采用模型预测控制、力控制或其他更复杂的方法。具体方案取决于机器人结构、动态特性和任务要求。
对于需要与物体接触的任务,单纯追求位置精度还不够。例如,插入紧密配合的零件时,如果机器人只施加较大的位置修正力,可能导致零件卡住或损坏。这时,力控制和阻抗控制等技术可以帮助机器人根据接触情况调整动作,使操作更加柔顺。
四、机器视觉如何帮助机器人识别零件?
传统自动化生产线常常要求零件按照固定位置摆放。但在实际生产中,零件可能存在位置偏移、姿态变化或外观差异。
机器视觉系统通常通过摄像头获取图像,再利用图像处理和计算机视觉算法提取目标信息。
较简单的系统可以通过颜色、边缘和几何形状进行识别;更复杂的系统则可以利用深度学习模型检测目标、识别类别,甚至估计物体的三维姿态。
不过,图像中的像素坐标并不能直接告诉机械臂应该移动多少距离。系统还需要结合相机标定、目标空间位置估计和坐标转换等技术,确定目标在机器人或工作台坐标系中的位置。
如果使用深度相机,还可以获取物体的距离信息,帮助机器人判断目标的空间位置。对于反光、透明或被遮挡的物体,视觉识别仍可能面临困难,因此实际生产系统往往需要控制照明、优化相机位置,并设计异常处理流程。
五、机器人如何与人安全协作?
在传统自动化生产线上,机器人通常被设置在隔离区域内,以减少人员进入危险工作空间的机会。而协作机器人则强调在适当的设计和风险控制条件下,与工作人员共同完成任务。
这并不意味着所有协作机器人都可以在任何情况下与人自由接触。安全性需要综合考虑机器人速度、质量、夹持工具、工作环境以及可能发生的碰撞类型。
常见措施包括安全传感器、速度与距离监测、力限制、保护停止和工作空间管理等。不同应用需要根据风险评估选择合适的安全方案。
人工智能也正在为机器人带来更灵活的感知与任务规划能力,但在高风险工业环境中,智能算法仍需与可靠的控制系统和独立的安全机制配合。
六、工业机器人未来会怎样发展?
工业机器人正从执行固定动作的设备,逐步向能够适应多种任务的系统发展。
一方面,机器视觉和学习算法能够帮助机器人处理位置变化、外观差异等问题;另一方面,数字仿真可以让工程师在虚拟环境中测试动作路径和控制策略,再将经过验证的方案部署到真实设备上。
但机器人智能化并不意味着所有任务都能完全自动完成。柔性物体操作、复杂装配、未知环境作业仍然需要更可靠的感知、规划和控制技术。
机器人真正的技术难点,不只是让机械臂动起来,而是让它在复杂环境中准确、安全、稳定地完成任务。